


Opis
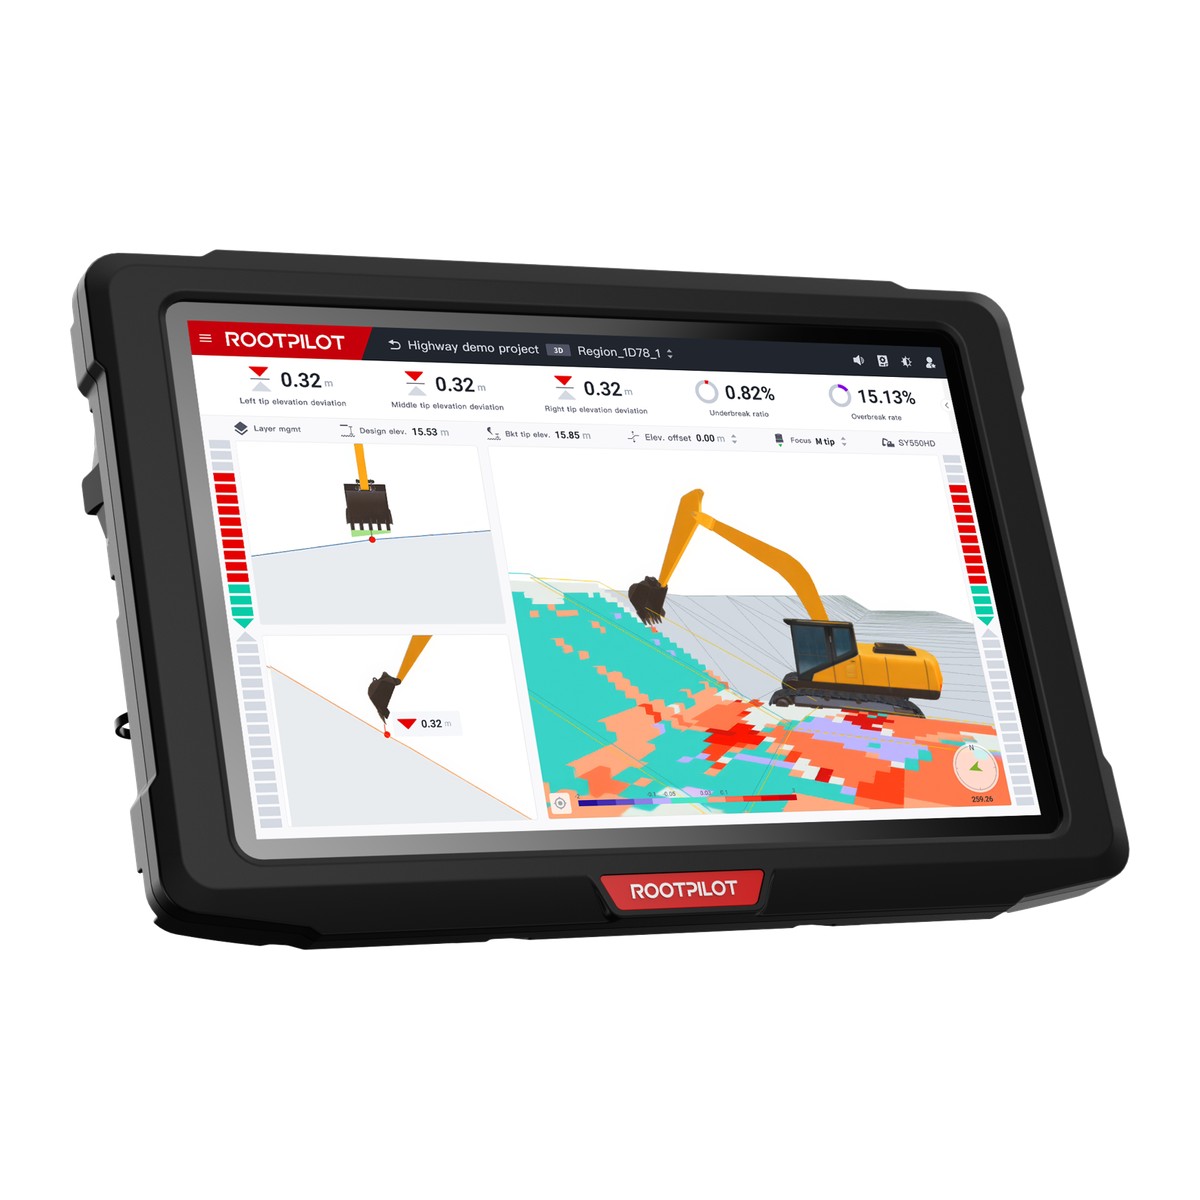
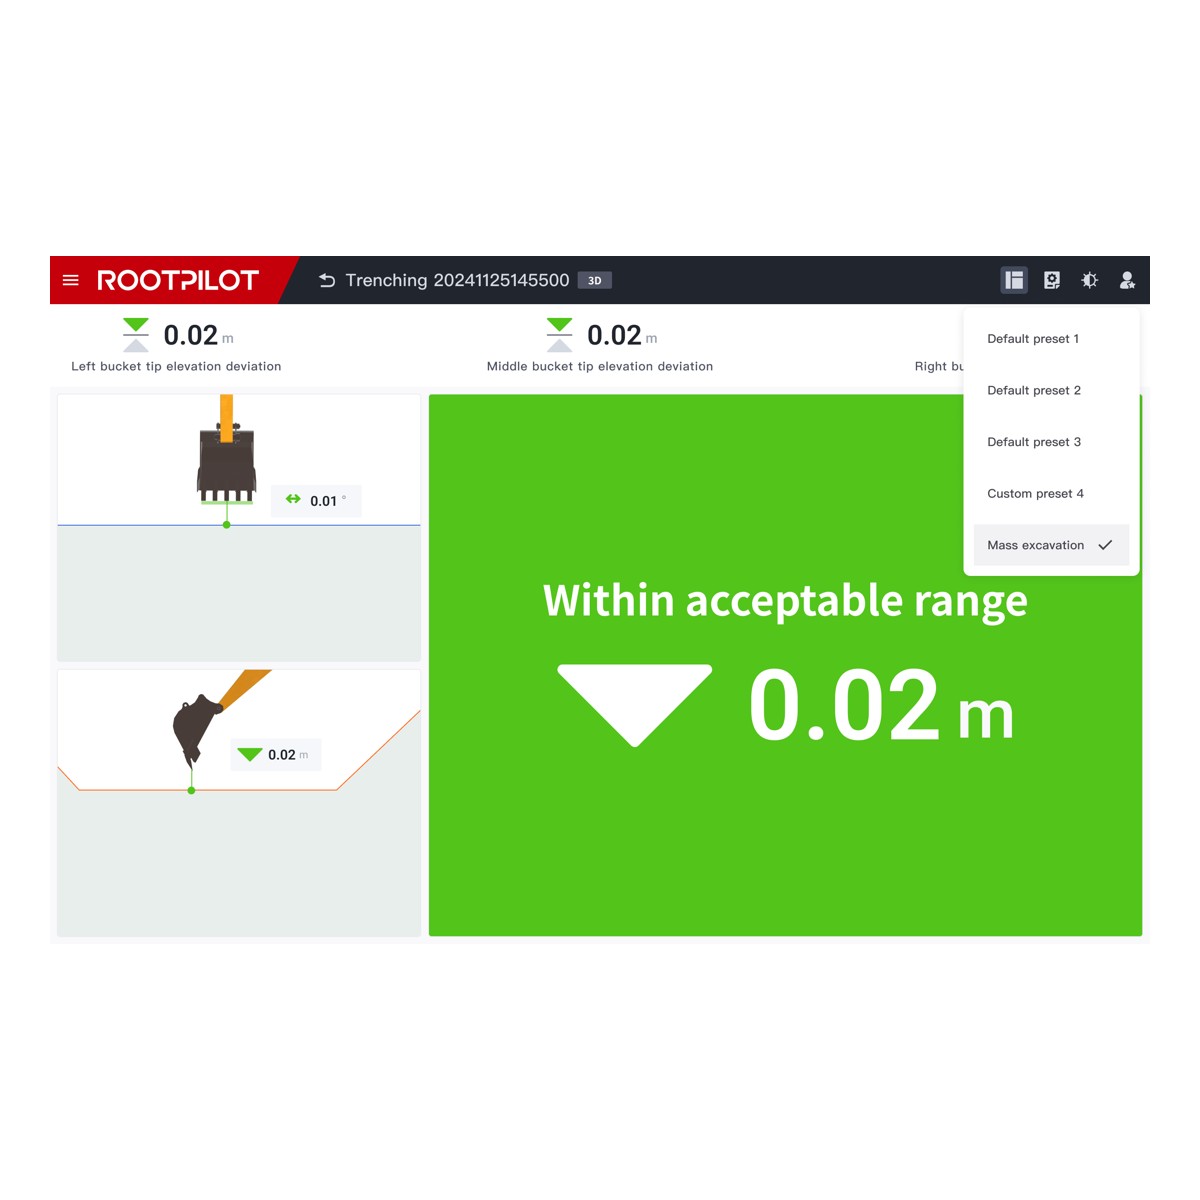
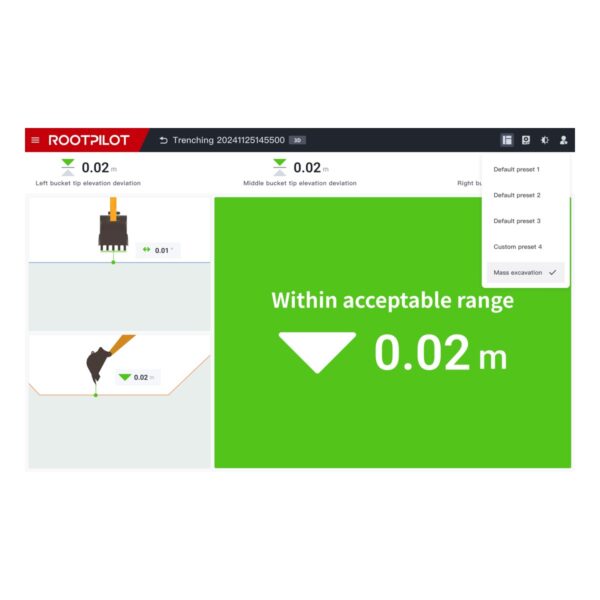
SANY ROOTPILOT to system sterowania maszyną 3D, czyli „inteligentny mózg” koparki. Łączy precyzyjne pozycjonowanie GNSS z czujnikami IMU i na bieżąco śledzi położenie wysięgnika, ramienia i łyżki. Na podstawie projektu terenu wyświetla operatorowi w kabinie wizualne prowadzenie 3D – wysokość projektową i odchyłkę w czasie rzeczywistym. Operator kopie od razu na właściwą głębokość i spadek, bez geodety przy maszynie i bez wysiadania co kilka metrów na pomiar.
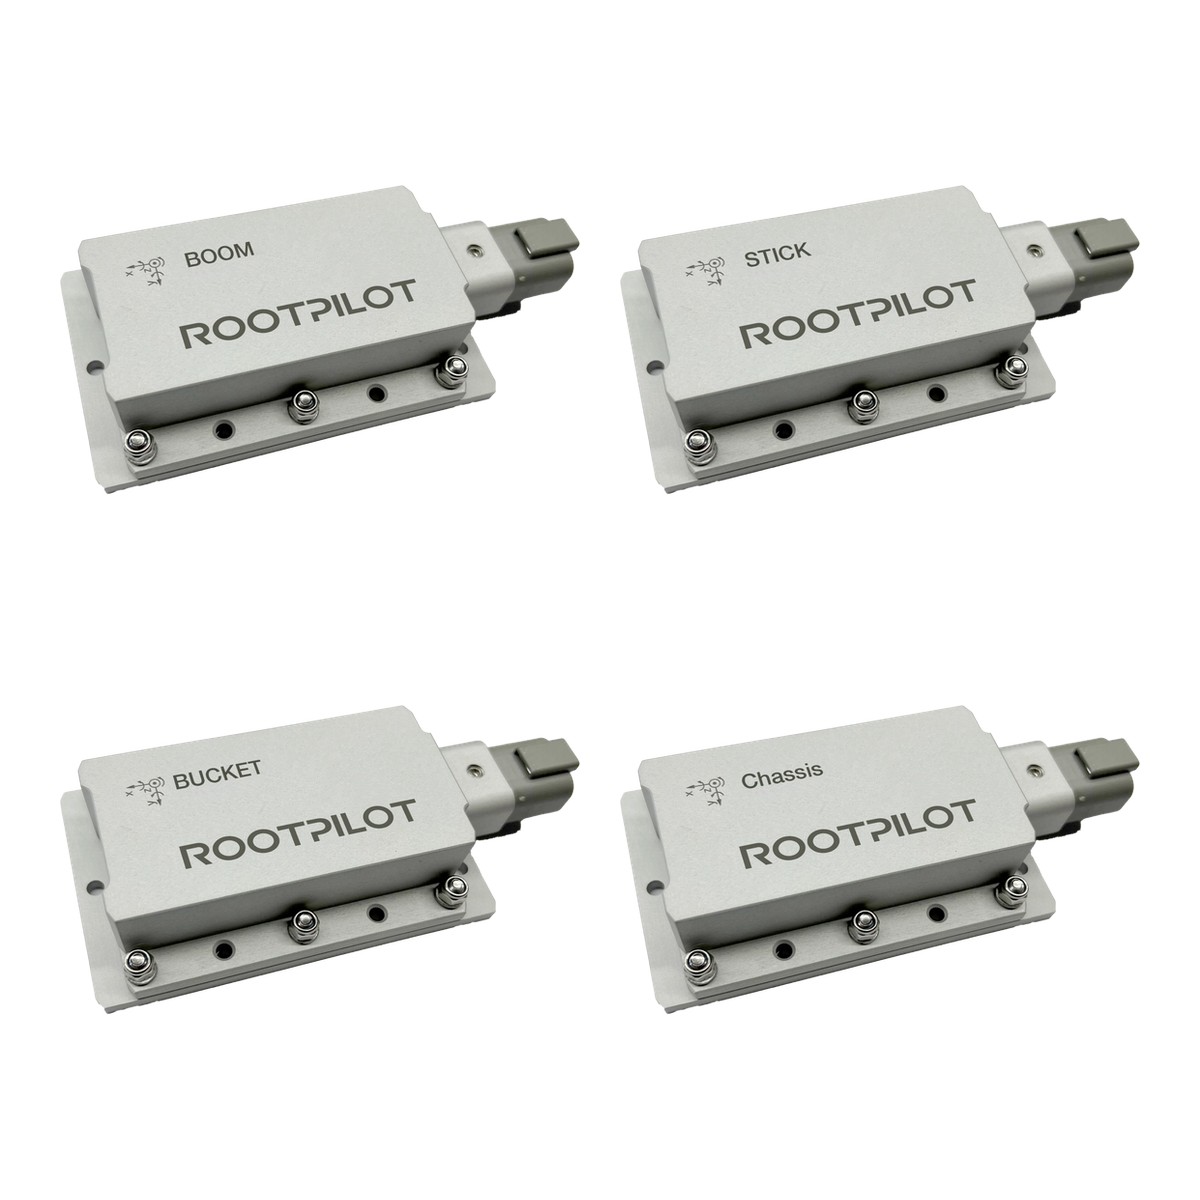
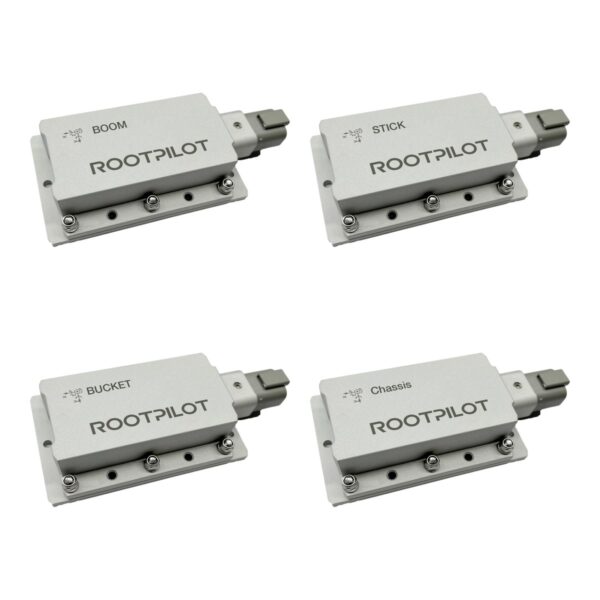
- Czujniki IMU: wysięgnika, ramienia, łyżki i podwozia
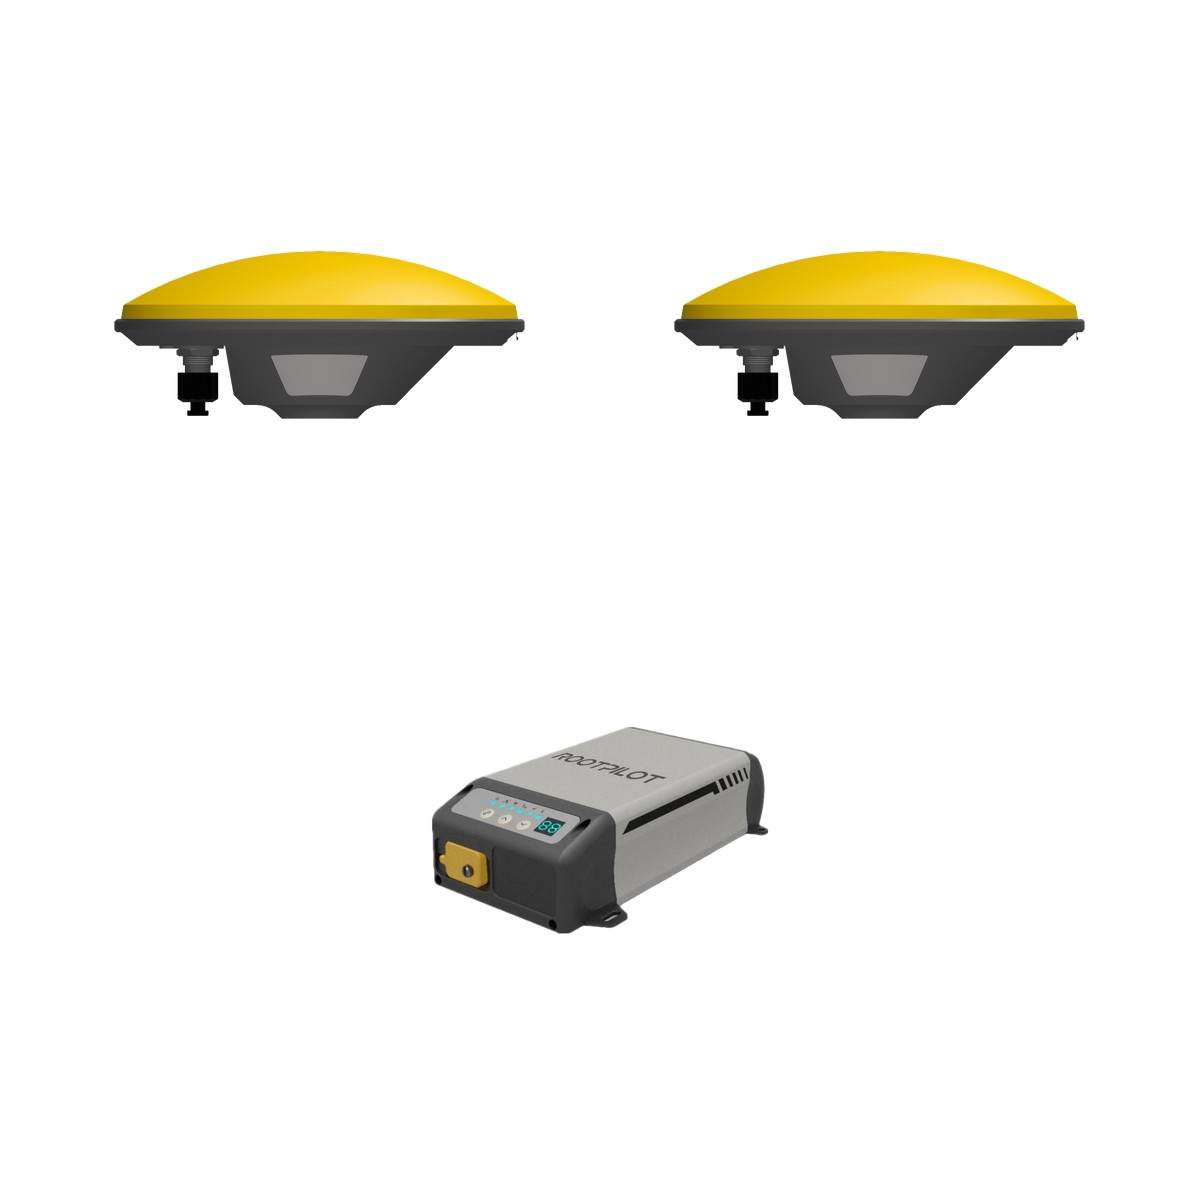
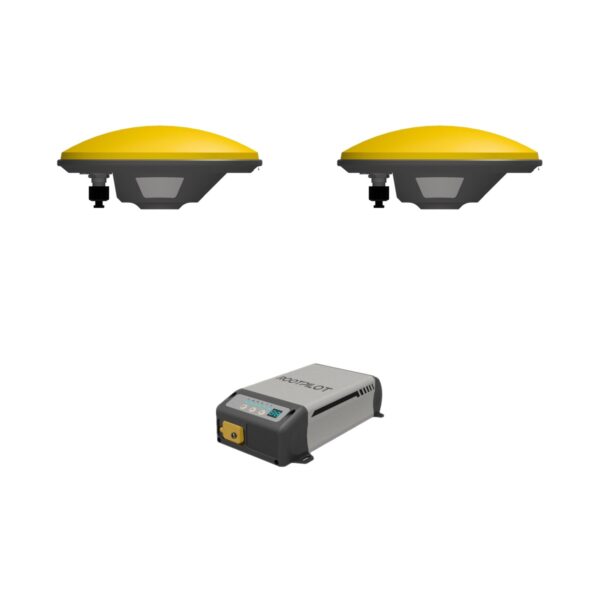
- Dwie anteny GNSS (lewa i prawa) oraz odbiornik GNSS (RTK)
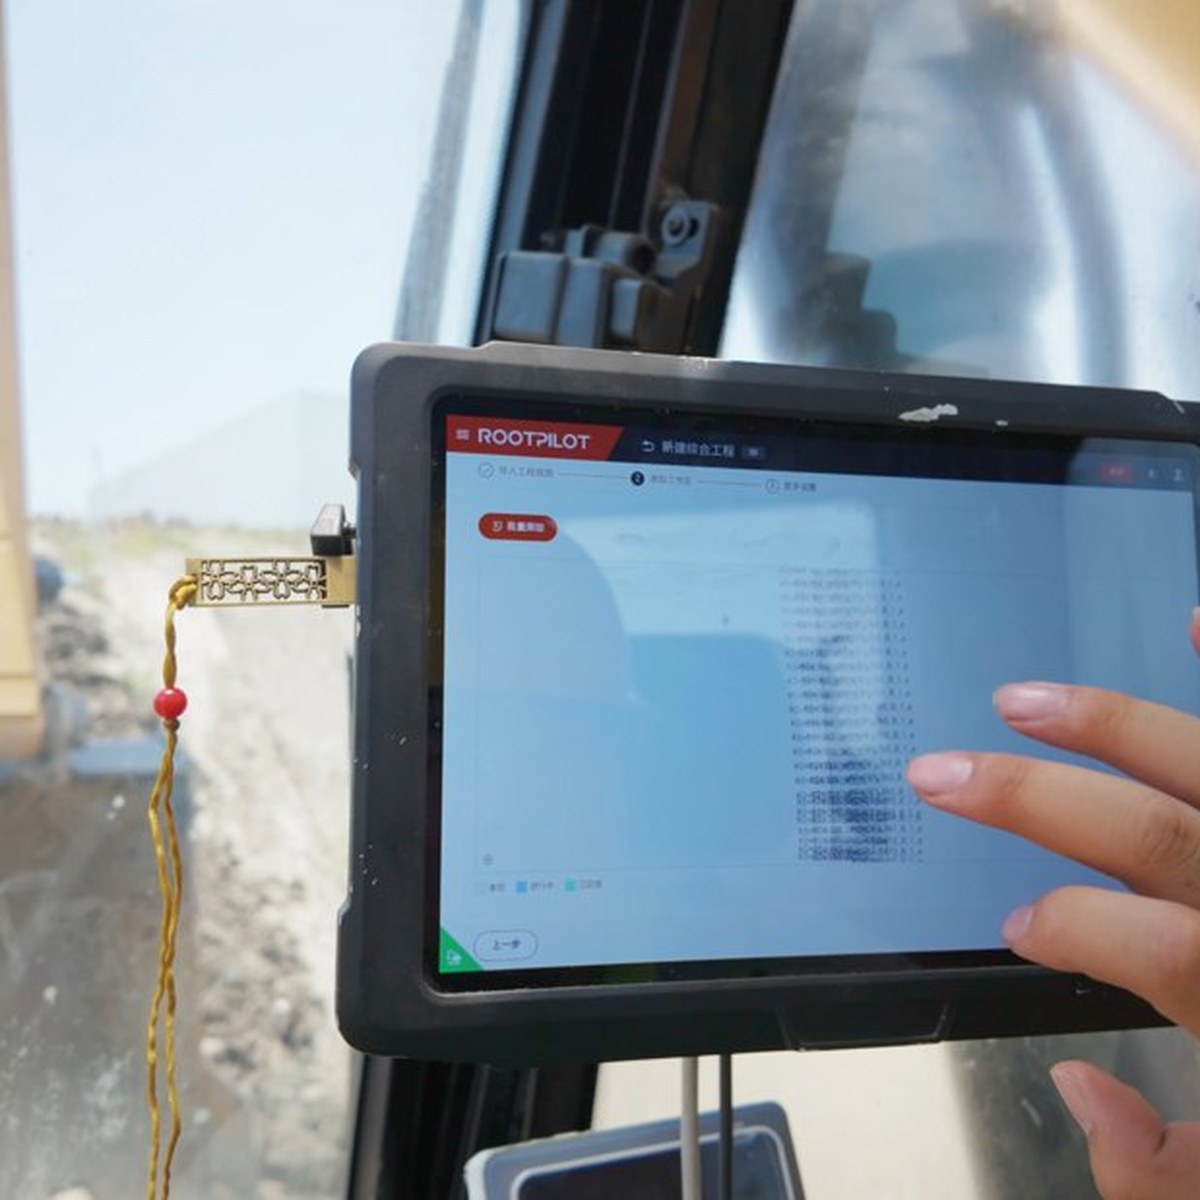
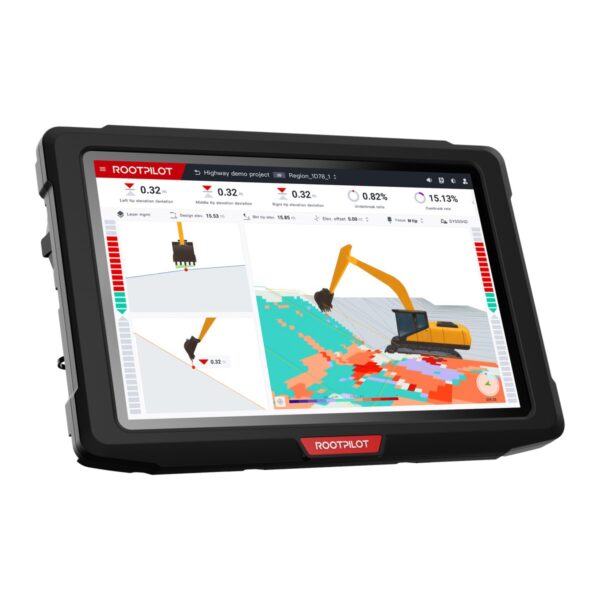
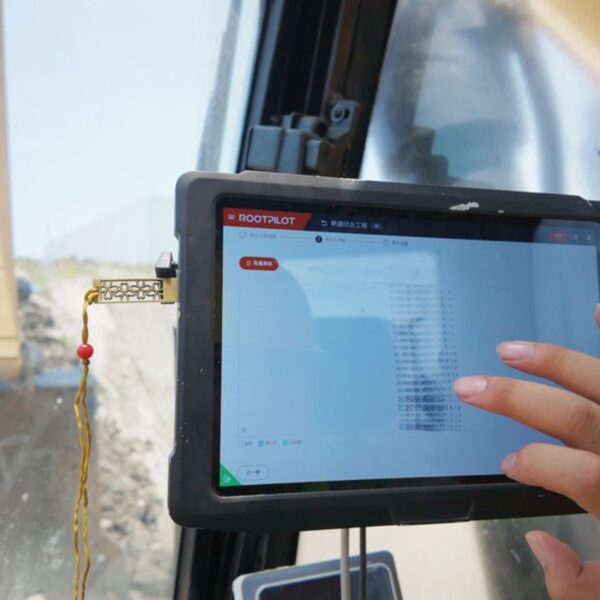
- Panel sterowania – tablet w kabinie operatora
Proces pracy
- Przygotowanie – import modelu 3D (DXF, LandXML) albo zebranie punktów końcówką łyżki; system generuje dane wysokości projektowej.
- Budowa – prowadzenie w czasie rzeczywistym, konfigurowalne widoki i prowadzenie głosowe.
- Odbiór – eksport mapy cieplnej jakości wykopu do porównania z projektem.
Modelowanie dla małych, średnich i dużych projektów
- Mały projekt – szybkie modelowanie przez zbieranie punktów końcówką łyżki.
- Średni projekt – linia środkowa + parametryczny przekrój poprzeczny.
- Duży projekt – import gotowych modeli 3D (DXF, LandXML).
- Konwersja 2D → 3D – narzędzie chmurowe tworzy model 3D z osi i przekrojów (drogi, rowy, pogłębianie).
Montaż i kalibracja w 1 dzień
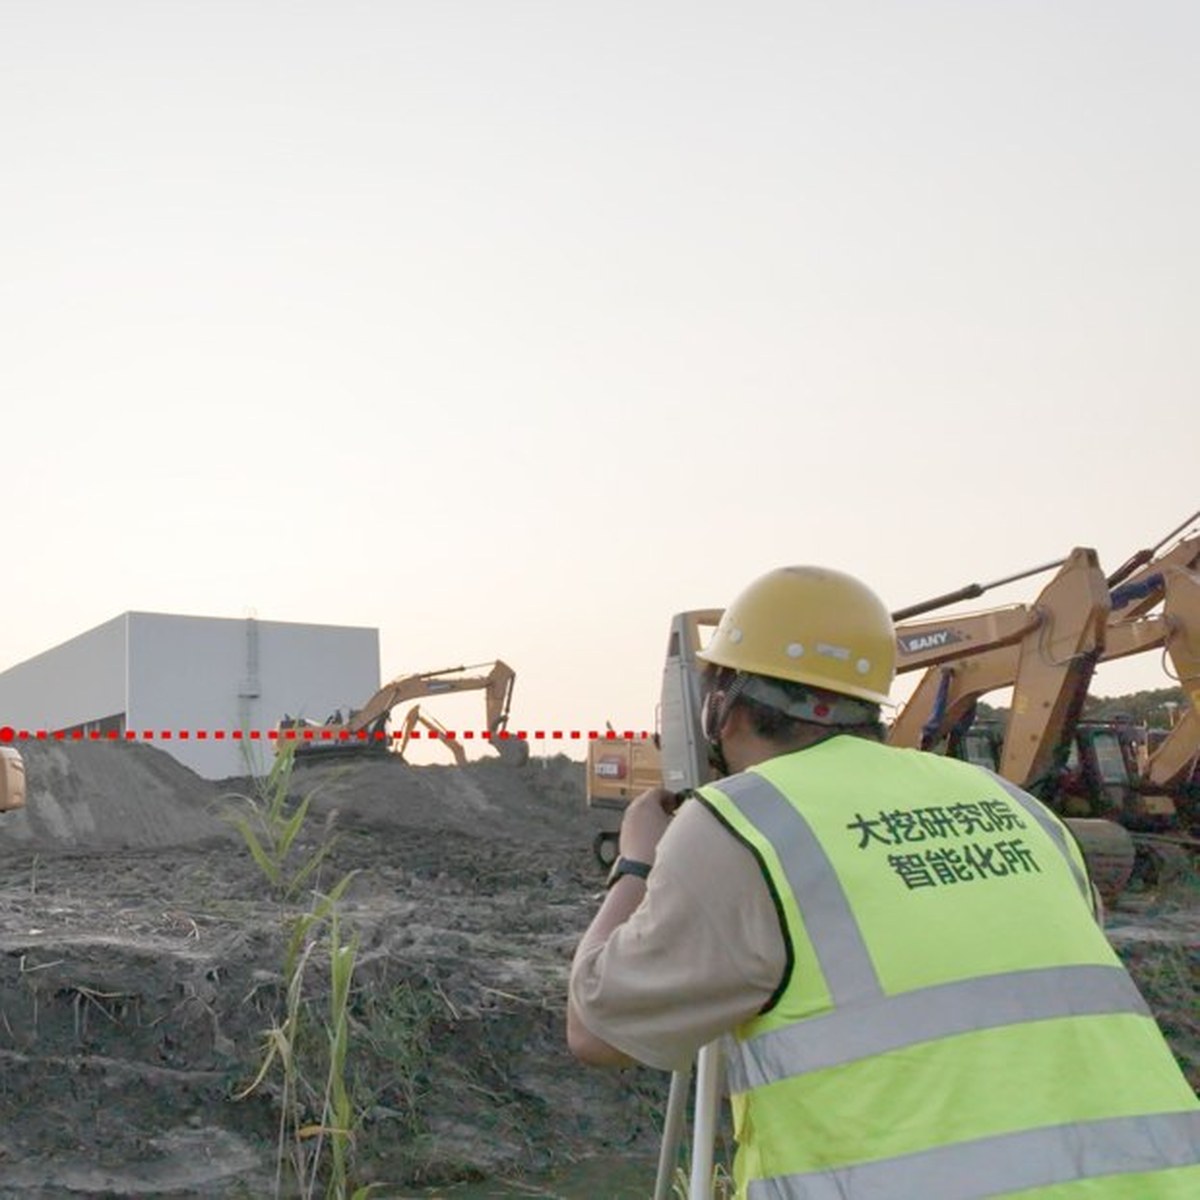
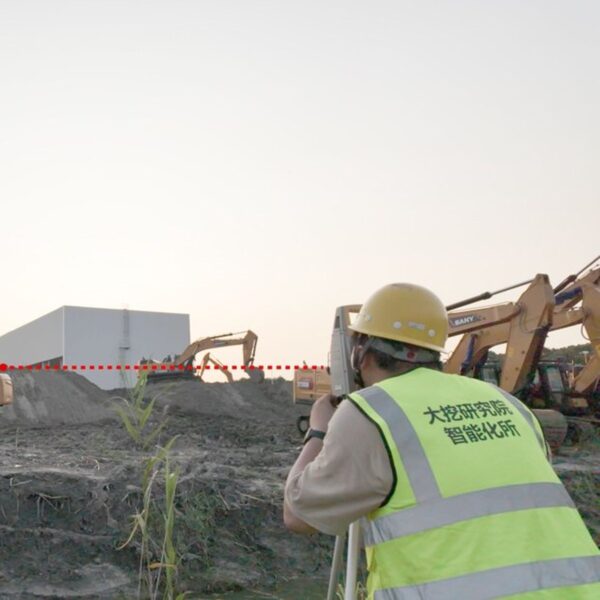
Czujniki mocowane są magnetycznie, bez spawania. Aplikacja z kreatorem prowadzi przez kalibrację (17 kroków, z użyciem tachimetru) do stabilnej dokładności 3 cm. Rutynowe kalibracje użytkownik wykona samodzielnie.
Przy jednoczesnym zakupie koparki SANY i systemu ROOTPILOT producent przewiduje dodatkowe rabaty. Skontaktuj się z doradcą Doltech – dobierzemy konfigurację systemu do Twojej maszyny i placu budowy.
Najczęstsze pytania
Jaką dokładność zapewnia SANY ROOTPILOT?
Według producenta system prowadzi operatora z dokładnością do 3 cm. Dokładność w praktyce zależy też od kalibracji i jakości korekcji RTK.
Skąd system bierze poprawki pozycji?
Z korekcji RTK: z sieci stacji referencyjnych CORS przez internet albo z radiowej stacji bazowej (Trimble, Leica lub ROOTPILOT).
Czy do pracy z systemem 3D potrzebny jest geodeta?
Geodeta lub projektant przygotowuje zwykle model projektu (DXF, LandXML) i dane układu współrzędnych. Na budowie pracujesz bez ciągłego tyczenia i ponownych pomiarów. Przy mniejszych zadaniach model można utworzyć na miejscu, zbierając punkty końcówką łyżki.
Czy ROOTPILOT pasuje do mojej koparki?
System przeznaczony jest dla koparek SANY i był już wdrażany m.in. na modelach 155–385. Konfigurację dla Twojej maszyny potwierdzi doradca Doltech.
Zalety
- Dokładność do 3 cm – stała jakość niezależnie od doświadczenia operatora.
- Do 30% niższe koszty i do 30% wyższa wydajność (wg producenta).
- Bez tyczenia i pomiarów przy maszynie – wykop i kontrola w jednym przejściu.
- Mniej nadkopów i niedokopów – oszczędność materiału i czasu na poprawki.
- Większe bezpieczeństwo – nikt nie musi pracować obok pracującej koparki.
- Montaż bez spawania – gotowość do pracy w ciągu 1 dnia.
- Intuicyjna obsługa – konfigurowalne widoki i prowadzenie głosowe.
Zastosowanie
- Roboty drogowe
- Budownictwo komunalne
- Fundamenty
- Wykopy pod rurociągi
- Skarpowanie, niwelacja i kształtowanie terenu
- Pogłębianie rzek
- Skarpowanie w kopalniach
Specyfikacja
| Dokładność prowadzenia | cm | do 3 |
| Systemy satelitarne | – | GPS, Galileo, GLONASS, BeiDou |
| Korekcje RTK – CORS | – | SmartNet CORS, ROOTPILOT CORS, inne sieci CORS |
| Korekcje RTK – stacja bazowa | – | Trimble Base, Leica Base, ROOTPILOT Base |
| Modele projektu 3D | – | DXF, LandXML |
| Import układu współrzędnych | – | Trimble DC v10.7 (.dc), kalibracja Trimble (.cal), geoida (.ggf) |
| Układy odniesienia | – | WGS84, UTM i inne; biblioteka szablonów krajowych |
| Języki interfejsu | – | 11 |
| Montaż czujników | – | magnetyczny, bez spawania |
| Kalibracja | – | kreator 17 kroków z tachimetrem |
| Gotowość do pracy | dni | 1 |
| Konfiguracje maszyn | – | koparki gąsienicowe i kołowe, podwójny wysięgnik |
Dane techniczne
| Producent | |
|---|---|
| Typ | System sterowania maszyną 3D |
| Dokładność | do 3 cm |
| Systemy GNSS | GPS, Galileo, GLONASS, BeiDou |
| Formaty projektu | DXF, LandXML |
| Kompatybilność | Koparki SANY |
Opinie (0)


System sterowania maszyną 3D SANY ROOTPILOT do koparek SANY. GNSS + czujniki IMU, prowadzenie 3D w kabinie z dokładnością do 3 cm. Montaż magnetyczny bez spawania, gotowość do pracy w 1 dzień.
Opis
SANY ROOTPILOT to system sterowania maszyną 3D, czyli „inteligentny mózg” koparki. Łączy precyzyjne pozycjonowanie GNSS z czujnikami IMU i na bieżąco śledzi położenie wysięgnika, ramienia i łyżki. Na podstawie projektu terenu wyświetla operatorowi w kabinie wizualne prowadzenie 3D – wysokość projektową i odchyłkę w czasie rzeczywistym. Operator kopie od razu na właściwą głębokość i spadek, bez geodety przy maszynie i bez wysiadania co kilka metrów na pomiar.
- Czujniki IMU: wysięgnika, ramienia, łyżki i podwozia
- Dwie anteny GNSS (lewa i prawa) oraz odbiornik GNSS (RTK)
- Panel sterowania – tablet w kabinie operatora
Proces pracy
- Przygotowanie – import modelu 3D (DXF, LandXML) albo zebranie punktów końcówką łyżki; system generuje dane wysokości projektowej.
- Budowa – prowadzenie w czasie rzeczywistym, konfigurowalne widoki i prowadzenie głosowe.
- Odbiór – eksport mapy cieplnej jakości wykopu do porównania z projektem.
Modelowanie dla małych, średnich i dużych projektów
- Mały projekt – szybkie modelowanie przez zbieranie punktów końcówką łyżki.
- Średni projekt – linia środkowa + parametryczny przekrój poprzeczny.
- Duży projekt – import gotowych modeli 3D (DXF, LandXML).
- Konwersja 2D → 3D – narzędzie chmurowe tworzy model 3D z osi i przekrojów (drogi, rowy, pogłębianie).
Montaż i kalibracja w 1 dzień
Czujniki mocowane są magnetycznie, bez spawania. Aplikacja z kreatorem prowadzi przez kalibrację (17 kroków, z użyciem tachimetru) do stabilnej dokładności 3 cm. Rutynowe kalibracje użytkownik wykona samodzielnie.
Przy jednoczesnym zakupie koparki SANY i systemu ROOTPILOT producent przewiduje dodatkowe rabaty. Skontaktuj się z doradcą Doltech – dobierzemy konfigurację systemu do Twojej maszyny i placu budowy.
Najczęstsze pytania
Jaką dokładność zapewnia SANY ROOTPILOT?
Według producenta system prowadzi operatora z dokładnością do 3 cm. Dokładność w praktyce zależy też od kalibracji i jakości korekcji RTK.
Skąd system bierze poprawki pozycji?
Z korekcji RTK: z sieci stacji referencyjnych CORS przez internet albo z radiowej stacji bazowej (Trimble, Leica lub ROOTPILOT).
Czy do pracy z systemem 3D potrzebny jest geodeta?
Geodeta lub projektant przygotowuje zwykle model projektu (DXF, LandXML) i dane układu współrzędnych. Na budowie pracujesz bez ciągłego tyczenia i ponownych pomiarów. Przy mniejszych zadaniach model można utworzyć na miejscu, zbierając punkty końcówką łyżki.
Czy ROOTPILOT pasuje do mojej koparki?
System przeznaczony jest dla koparek SANY i był już wdrażany m.in. na modelach 155–385. Konfigurację dla Twojej maszyny potwierdzi doradca Doltech.
Zalety
- Dokładność do 3 cm – stała jakość niezależnie od doświadczenia operatora.
- Do 30% niższe koszty i do 30% wyższa wydajność (wg producenta).
- Bez tyczenia i pomiarów przy maszynie – wykop i kontrola w jednym przejściu.
- Mniej nadkopów i niedokopów – oszczędność materiału i czasu na poprawki.
- Większe bezpieczeństwo – nikt nie musi pracować obok pracującej koparki.
- Montaż bez spawania – gotowość do pracy w ciągu 1 dnia.
- Intuicyjna obsługa – konfigurowalne widoki i prowadzenie głosowe.
Zastosowanie
- Roboty drogowe
- Budownictwo komunalne
- Fundamenty
- Wykopy pod rurociągi
- Skarpowanie, niwelacja i kształtowanie terenu
- Pogłębianie rzek
- Skarpowanie w kopalniach
Specyfikacja
| Dokładność prowadzenia | cm | do 3 |
| Systemy satelitarne | – | GPS, Galileo, GLONASS, BeiDou |
| Korekcje RTK – CORS | – | SmartNet CORS, ROOTPILOT CORS, inne sieci CORS |
| Korekcje RTK – stacja bazowa | – | Trimble Base, Leica Base, ROOTPILOT Base |
| Modele projektu 3D | – | DXF, LandXML |
| Import układu współrzędnych | – | Trimble DC v10.7 (.dc), kalibracja Trimble (.cal), geoida (.ggf) |
| Układy odniesienia | – | WGS84, UTM i inne; biblioteka szablonów krajowych |
| Języki interfejsu | – | 11 |
| Montaż czujników | – | magnetyczny, bez spawania |
| Kalibracja | – | kreator 17 kroków z tachimetrem |
| Gotowość do pracy | dni | 1 |
| Konfiguracje maszyn | – | koparki gąsienicowe i kołowe, podwójny wysięgnik |
Dane techniczne
| Producent | |
|---|---|
| Typ | System sterowania maszyną 3D |
| Dokładność | do 3 cm |
| Systemy GNSS | GPS, Galileo, GLONASS, BeiDou |
| Formaty projektu | DXF, LandXML |
| Kompatybilność | Koparki SANY |
Opinie (0)
Opinie
Nie ma jeszcze żadnych recenzji


Opinie
Nie ma jeszcze żadnych recenzji